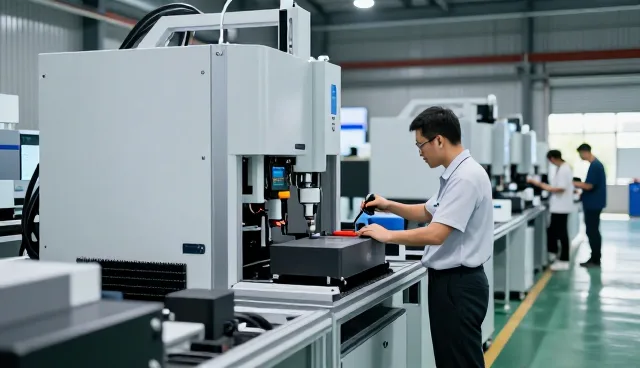
在视觉识别系统的实际应用中,安全操作始终是用户最为关注的核心环节之一。尤其是在工业自动化、安防监控以及智能服务机器人等场景中,系统的稳定性与操作安全性直接关系到整体运行效率与人员安全。宁波易宠机器人科技有限公司在视觉识别产品的研发过程中,始终将安全操作作为核心设计原则,通过多维度的系统优化与算法强化,确保设备在复杂环境下也能实现精准识别与稳定运行。
视觉识别系统在实际部署中常面临光照条件不稳定、图像模糊或背景干扰等问题,这些因素可能直接影响识别结果的准确性。例如,在夜间或强光环境下,图像噪点会显著增加,导致识别误判率上升。针对此类问题,宁波易宠机器人科技通过引入多光谱融合技术,结合红外与可见光双通道图像处理,有效提升了系统在复杂光照条件下的识别能力。同时,通过动态曝光调整与自动白平衡优化,系统能够根据不同场景智能调节图像参数,确保识别结果的可靠性。
除了环境因素,视觉识别系统的安全操作还涉及数据处理与算法决策的稳定性。在高并发或复杂任务场景下,系统可能出现响应延迟或计算资源分配不均的问题,进而影响识别效率与操作安全。为此,宁波易宠机器人科技采用分布式计算架构,将图像处理任务分解为多个子模块,实现并行处理与负载均衡。此外,系统还内置异常检测机制,一旦发现计算资源占用异常或识别结果偏差,会自动触发降级策略,确保核心功能不受影响。
在安全操作的保障体系中,用户交互与操作反馈同样不可忽视。许多用户在使用视觉识别系统时,常因缺乏实时反馈而误判系统状态,进而引发操作风险。为此,宁波易宠机器人科技在系统中集成多模态交互接口,包括语音提示、触控反馈与视觉提示等多种方式,确保用户能够及时了解系统状态。同时,系统还支持远程监控与操作日志记录,便于管理人员实时掌握设备运行情况,及时发现并处理潜在问题。
针对视觉识别系统在安全操作中可能遇到的误识别风险,宁波易宠机器人科技在算法层面进行了深度优化。通过引入多帧图像比对机制,系统能够在不同时间点对同一目标进行多次识别,降低因单帧图像噪声导致的误判概率。同时,系统还支持用户自定义识别阈值,允许根据具体场景调整识别精度与速度的平衡点,从而在保证安全性的前提下提升整体运行效率。
在实际应用过程中,视觉识别系统的安全操作还受到硬件性能与系统兼容性的影响。例如,部分老旧设备的计算能力不足,可能导致图像处理延迟或识别失败。针对此类问题,宁波易宠机器人科技设计了模块化硬件架构,允许用户根据设备性能选择合适的计算模块,并支持跨平台数据接口,确保系统能够灵活适配不同硬件环境。此外,系统还支持远程固件升级与配置调整,确保设备始终处于最优运行状态。
为确保视觉识别系统在安全操作中的持续稳定性,宁波易宠机器人科技建立了完善的维护与支持体系。通过定期系统巡检与数据健康度评估,能够提前发现潜在问题并进行优化调整。同时,公司还提供专业的技术培训服务,帮助用户深入了解系统操作逻辑与维护要点,提升用户在实际应用中的安全操作能力。这种从产品设计到后期维护的全流程支持,有效保障了视觉识别系统在各类场景中的安全运行。